

Das Projekt TRIPED läuft an der Universität Heidelberg, Biomedical Engineering & Biorobotics group und beschäftigt sich mit dem Aufbau und der Regelung eines dreibeinigen Laufroboters. Der Roboter wurde am IMT entwickelt und kann bis zu 4 m/s schnell laufen, 1 m hoch springen und 50 kg tragen. Wir sind gerade dabei, medizintechnische Anwendungen wie zum Beispiel eine laufende Gangunterstützung zu entwickeln.
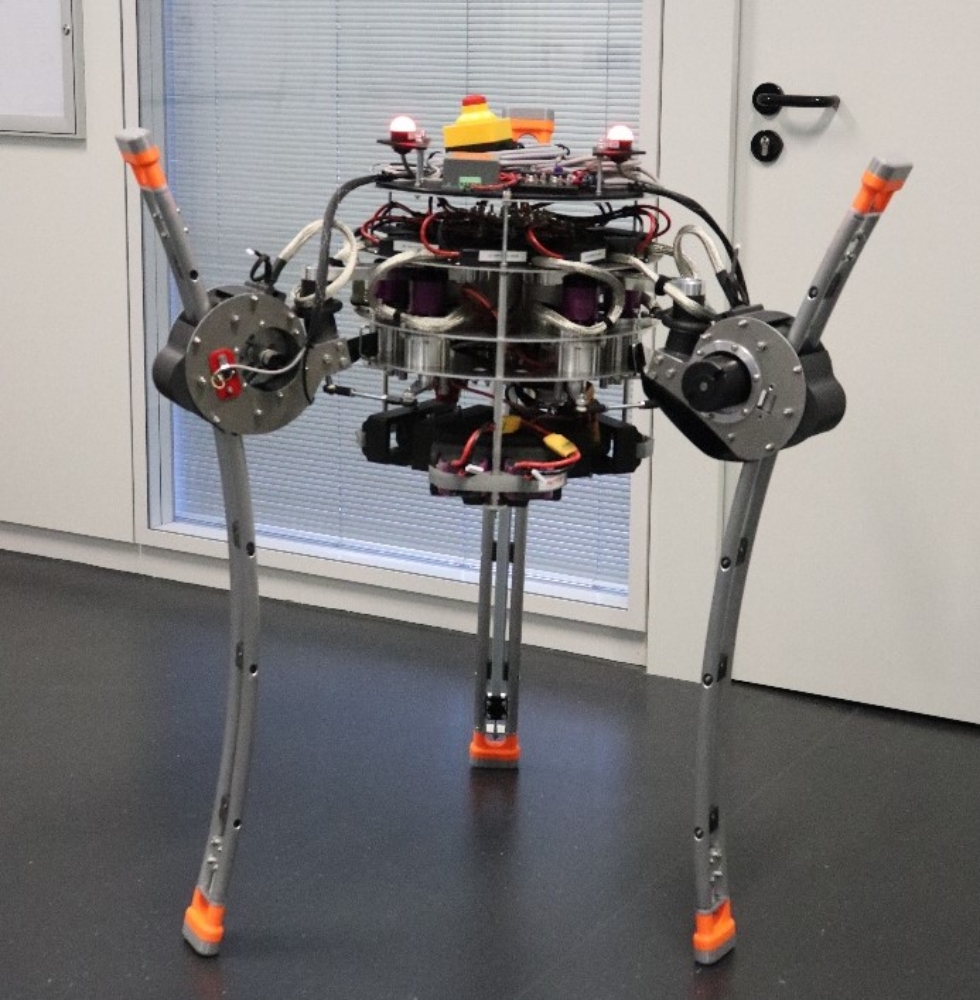
TRIPED
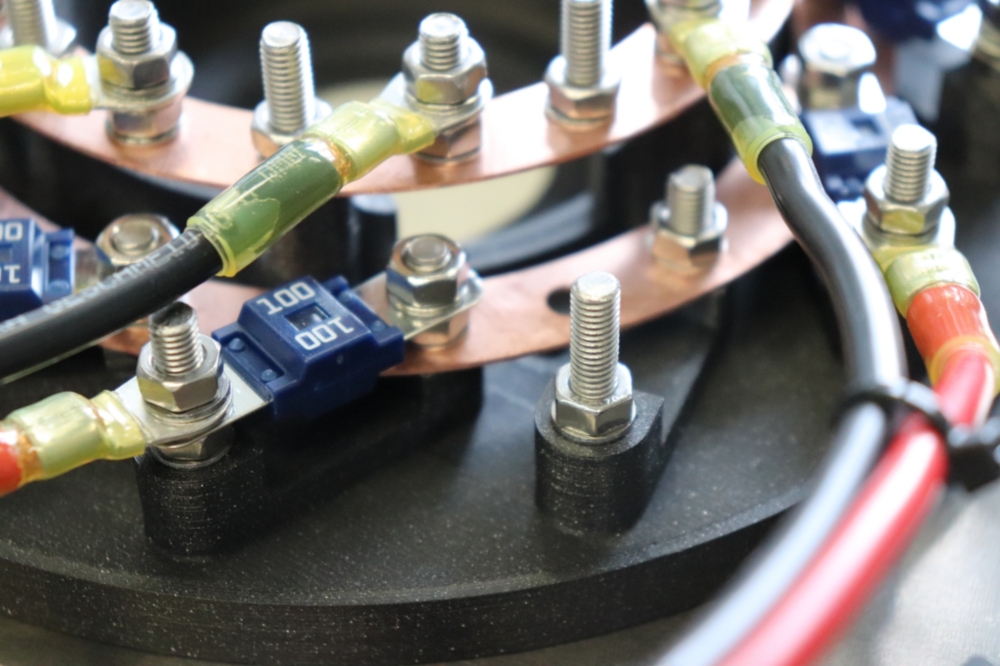
Elektrische Details des TRIPED
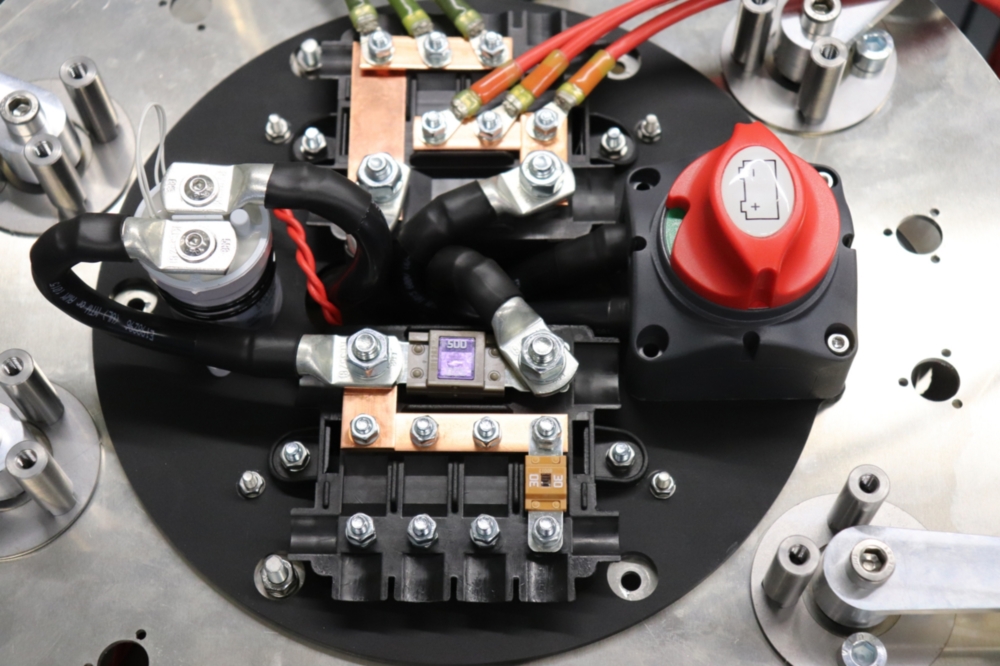
Elektrische Details des TRIPED
Ausgewählte Publikationen
- Baumgärtner J, Bach J, Masia L, Badreddin E, Pott PP, Highly dynamic robotic leg for non-biomimetic walking robots, ACTUATOR22, Mannheim, 28.-30.06.2022
Partner
- Prof. Dr. Lorenzo Masia, Universität Heidelberg
- Prof. Dr. Essameddin Badreddin, Universität Heidelberg